

Ships Cableros and Dynamic Positioning System (DP)

Table of contents
1. Introducción
The ships cableros son embarcaciones especializadas en la instalación, mantenimiento, recuperación y reparación de submarine cables, tanto de telecomunicaciones como de transmisión de energía eléctrica. Estos buques integran sistemas de almacenamiento y manipulación de cable, equipos de tendido y recuperación, laboratorios de comprobación y sistemas de posicionamiento de alta precisión.
Su operación requiere mantener un control muy preciso de la posición, la velocidad y la tensión aplicada al cable durante las distintas fases del trabajo. Por este motivo, muchos buques cableros están equipados con sistemas de Posicionamiento Dinámico (DP), capaces de mantener automáticamente la posición y el rumbo del buque frente a la acción del viento, las corrientes y el oleaje.
En este artículo analizamos cómo son estos buques, cuáles son sus principales equipos, cómo se realiza el tendido y la reparación de un cable submarino y qué papel desempeña el Posicionamiento Dinámico (DP) in these operations.
2. Buques Cableros: Qué Son y para Qué Sirven
A cable ship es una embarcación diseñada específicamente para realizar operaciones relacionadas con cables submarinos. Su función no se limita al tendido de nuevos cables: también puede participar en operaciones de recuperación, inspección, mantenimiento, reparación y sustitución de tramos dañados.
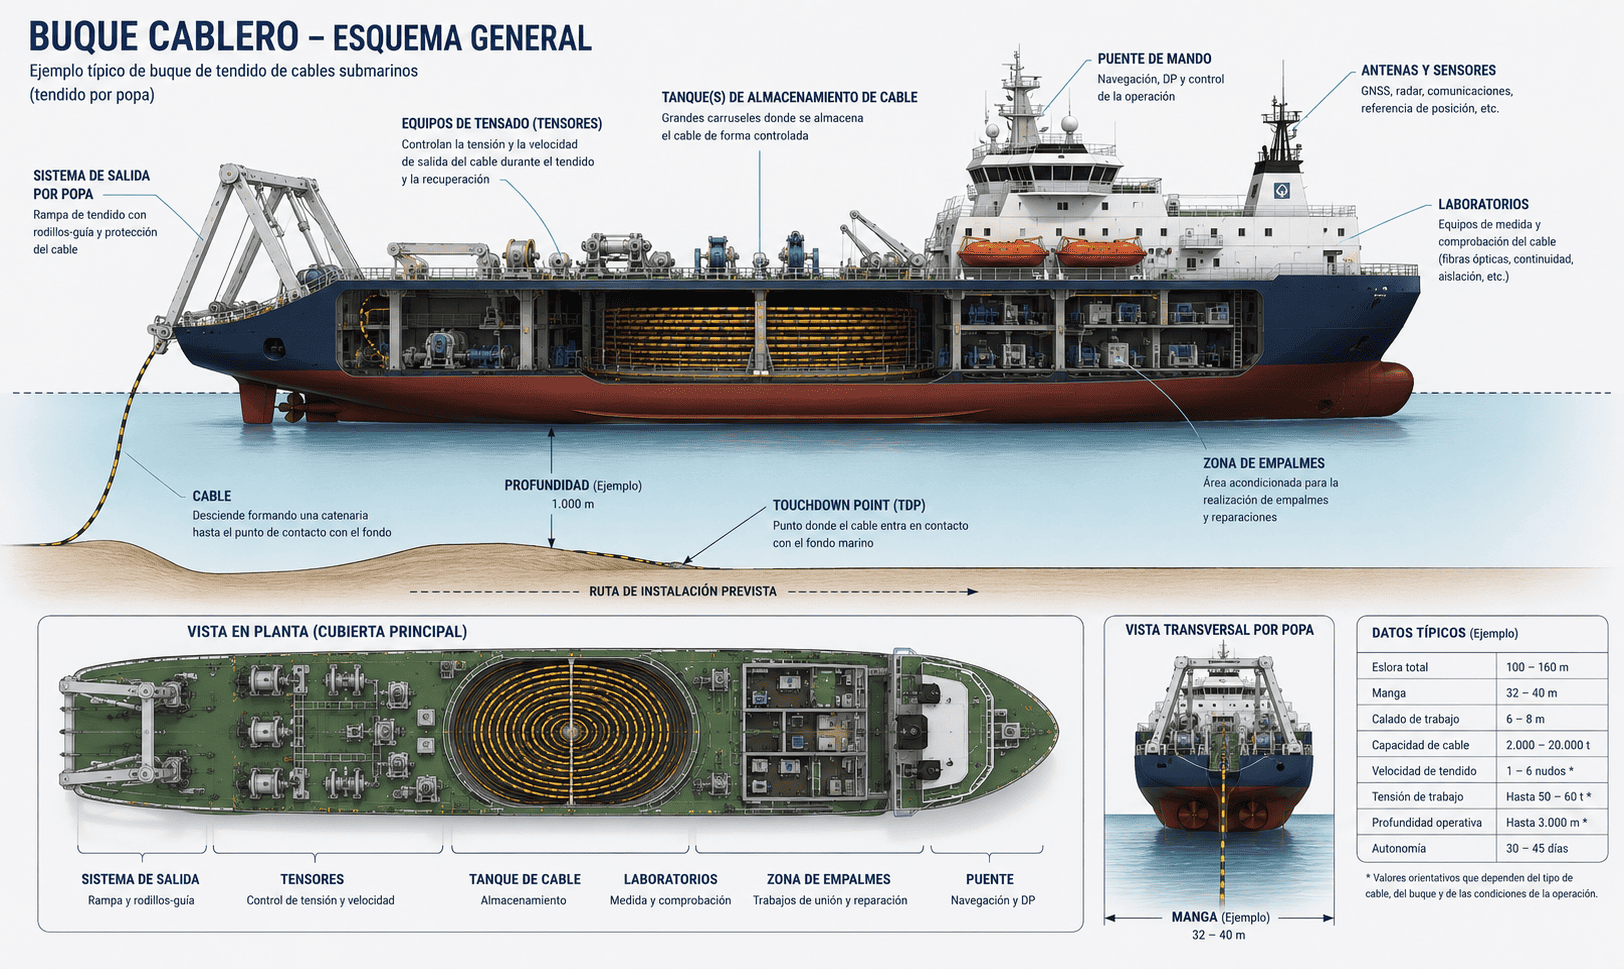
Source: Elaboration of Marine Engineer. Infographic guiding on the general configuration of a cable ship, including the system output by stern, computers, charging, storage tanks, cable bridge, antennas and sensors, laboratories, area of the joints and in plan view and cross-section of the ship.
Cables installed under the sea to meet essential functions for the modern infrastructure. Among them are the undersea telecommunications cables, utilizados para transportar grandes volúmenes de datos entre países y continentes, y los cables eléctricos submarinos, empleados para conectar redes eléctricas, islas, instalaciones offshore y parques eólicos marinos.
A diferencia de un buque convencional de transporte, el diseño de un cablero está condicionado por la operación que debe realizar. Gran parte de su capacidad está destinada al almacenamiento y manipulación del cable, mientras que la cubierta incorpora equipos especializados para controlar su tendido y recuperación.
Durante una operación de instalación, el buque debe desplazarse siguiendo una ruta previamente definida y controlar de forma continua parámetros como la velocidad de tendido, la tensión del cable, la longitud desplegada y la posición de la embarcación. En determinadas operaciones, especialmente cuando se requiere una elevada precisión, el sistema de Posicionamiento Dinámico permite mantener el buque en la posición y rumbo establecidos sin depender exclusivamente de los sistemas convencionales de gobierno y propulsión.
Por tanto, un buque cablero puede considerarse una auténtica platform specialized work, en la que los sistemas navales, la ingeniería de cables, la navegación, la instrumentación y el control automático trabajan conjuntamente.
2.1. ¿Qué es un Buque Cablero?
Los buques cableros presentan características particulares que permiten identificarlos fácilmente. Disponen de tanks large wire capacity, sistemas para almacenar y guiar el cable y equipos específicos para controlar su salida o recuperación.
In the areas of bow and stern can be found sheaves, pulleys, and ramps, overhead, diseñadas para facilitar el paso del cable entre el buque y el mar. La configuración concreta depende del tipo de operación para la que haya sido diseñado el buque.
Además de los equipos destinados directamente al cable, estas embarcaciones cuentan con sistemas de navegación y posicionamiento de elevada precisión, maquinaria de cubierta, equipos de comunicación y espacios técnicos destinados a la inspección y realización de empalmes.
La capacidad de un cablero tampoco se mide únicamente por su velocidad. En muchas operaciones resulta mucho más importante disponer de autonomía, capacidad de almacenamiento de cable, potencia suficiente para mantener el control de la embarcación y precisión durante las operaciones de tendido y recuperación.
Para comprender mejor dónde se encuadran este tipo de embarcaciones dentro de la industria marítima, puede consultarse también nuestro artículo sobre Tipos de Barcos: clasificación, características y principales riesgos.
2.2. Types of Submarine Cables
Los cables submarinos pueden clasificarse, de forma general, según la función que desempeñan.
The telecommunications cables permiten transportar información mediante fibras ópticas y constituyen una parte fundamental de las comunicaciones internacionales. Por otro lado, los cables eléctricos submarinos permiten transportar energía eléctrica entre distintos puntos de una red o conectar instalaciones situadas en el mar con infraestructuras terrestres.
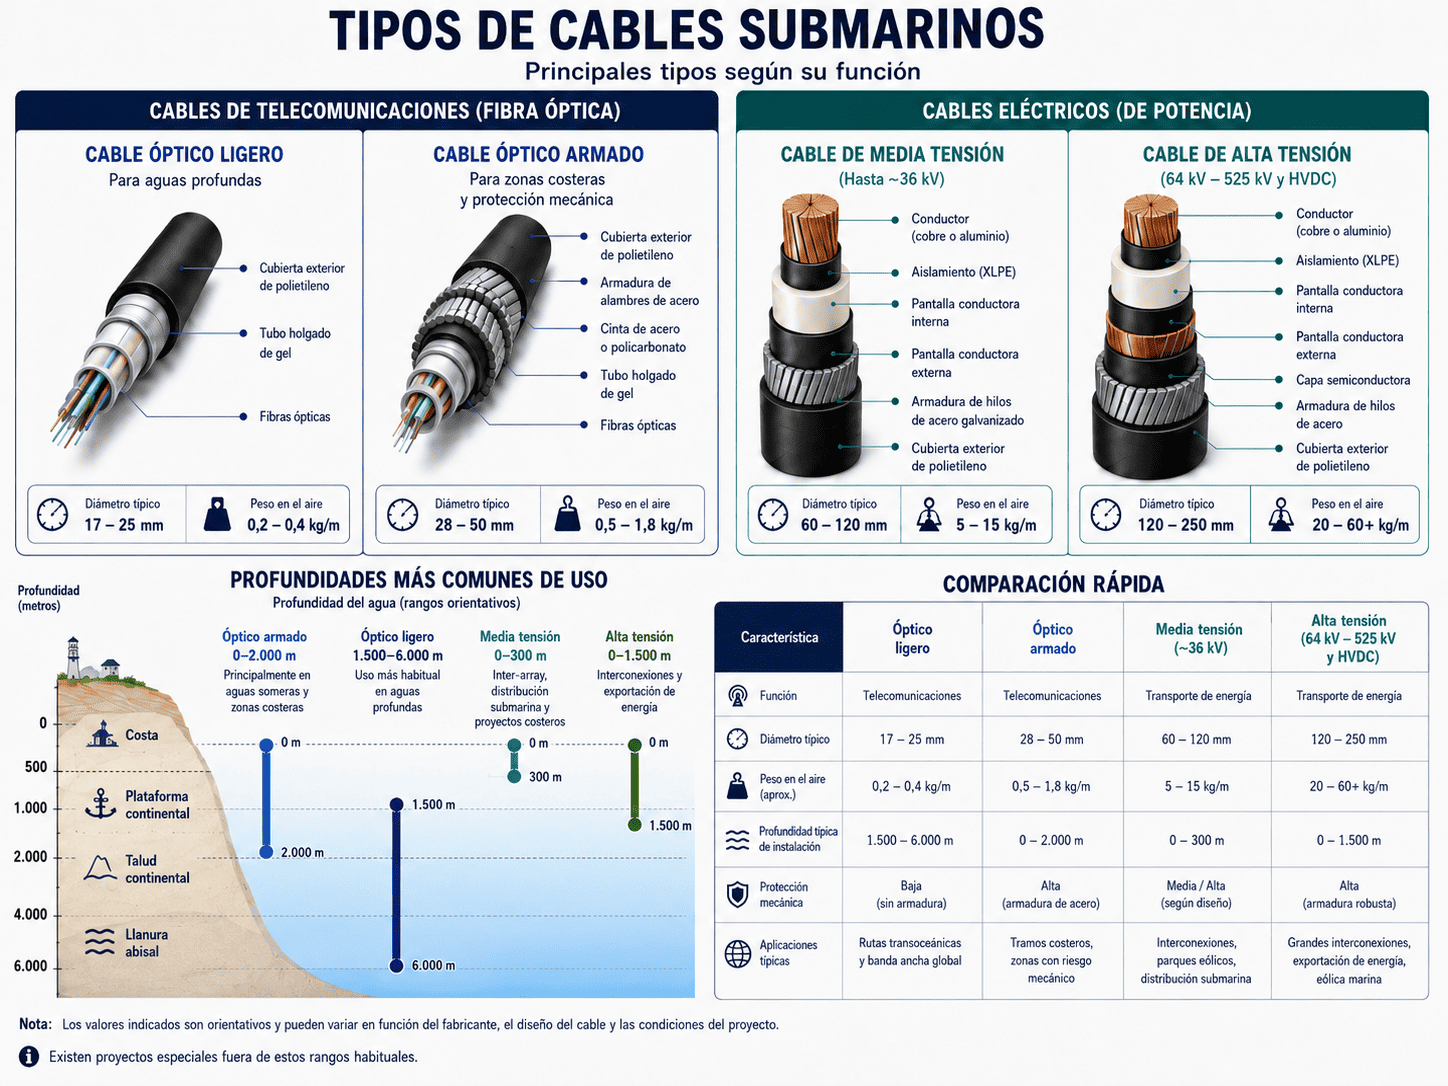
Source: Elaboration of Marine Engineer. Infographic guiding on the main types of undersea telecommunications cables and power, including optical cable, lightweight, optical cable, armored cable, medium voltage and high voltage cable, along with their comparative characteristics and depths of common use.
Las características constructivas del cable condicionan directamente las operaciones que deberá realizar el buque cablero. Su peso, diámetro, radio mínimo de curvatura, resistencia mecánica y profundidad de instalación son algunos de los factores que deben tenerse en cuenta durante el diseño de la operación.
In the case of projects energía eólica marina, los cables submarinos tienen además un papel fundamental para conectar los aerogeneradores entre sí y transportar la electricidad generada hasta las instalaciones de conexión. Estos proyectos requieren el empleo de diferentes tipos de embarcaciones especializadas, como explicamos en nuestro artículo sobre buques especiales para la eólica marina offshore.
2.3. Main Operations of a cable Ship
Entre las operaciones más habituales de un buque cablero se encuentran:
- Instalación de nuevos cables submarinos.
- Recuperación de cables existentes.
- Reparación de cables dañados.
- Sustitución de tramos de cable.
- Realización de empalmes a bordo.
- Inspección y comprobación de la integridad del cable.
- Burial of the cable in certain areas of the seafloor.
La operación comienza mucho antes de que el buque llegue a la zona de trabajo. Es necesario estudiar previamente la ruta, las características del fondo marino, las condiciones ambientales y las restricciones existentes. Con esta información se determina el procedimiento de instalación y los medios necesarios.
During the laying, the control of the tensión y la velocidad de salida del cable resulta especialmente importante. Una tensión excesiva puede dañar el cable, mientras que una velocidad o longitud de tendido inadecuadas pueden provocar una colocación incorrecta sobre el fondo.
Por ello, la operación de un buque cablero combina conocimientos de ingeniería naval, oceanografía, navegación, sistemas de control, telecomunicaciones y tecnología submarina.
3.Parts and Equipment of a cable Ship
El diseño de un cable ship está condicionado por la necesidad de almacenar, transportar, desplegar y recuperar grandes cantidades de cable de forma controlada. Para ello, estas embarcaciones incorporan una combinación de equipos de cubierta, sistemas de manipulación, instrumentación y sistemas de control especialmente diseñados para este tipo de operaciones.
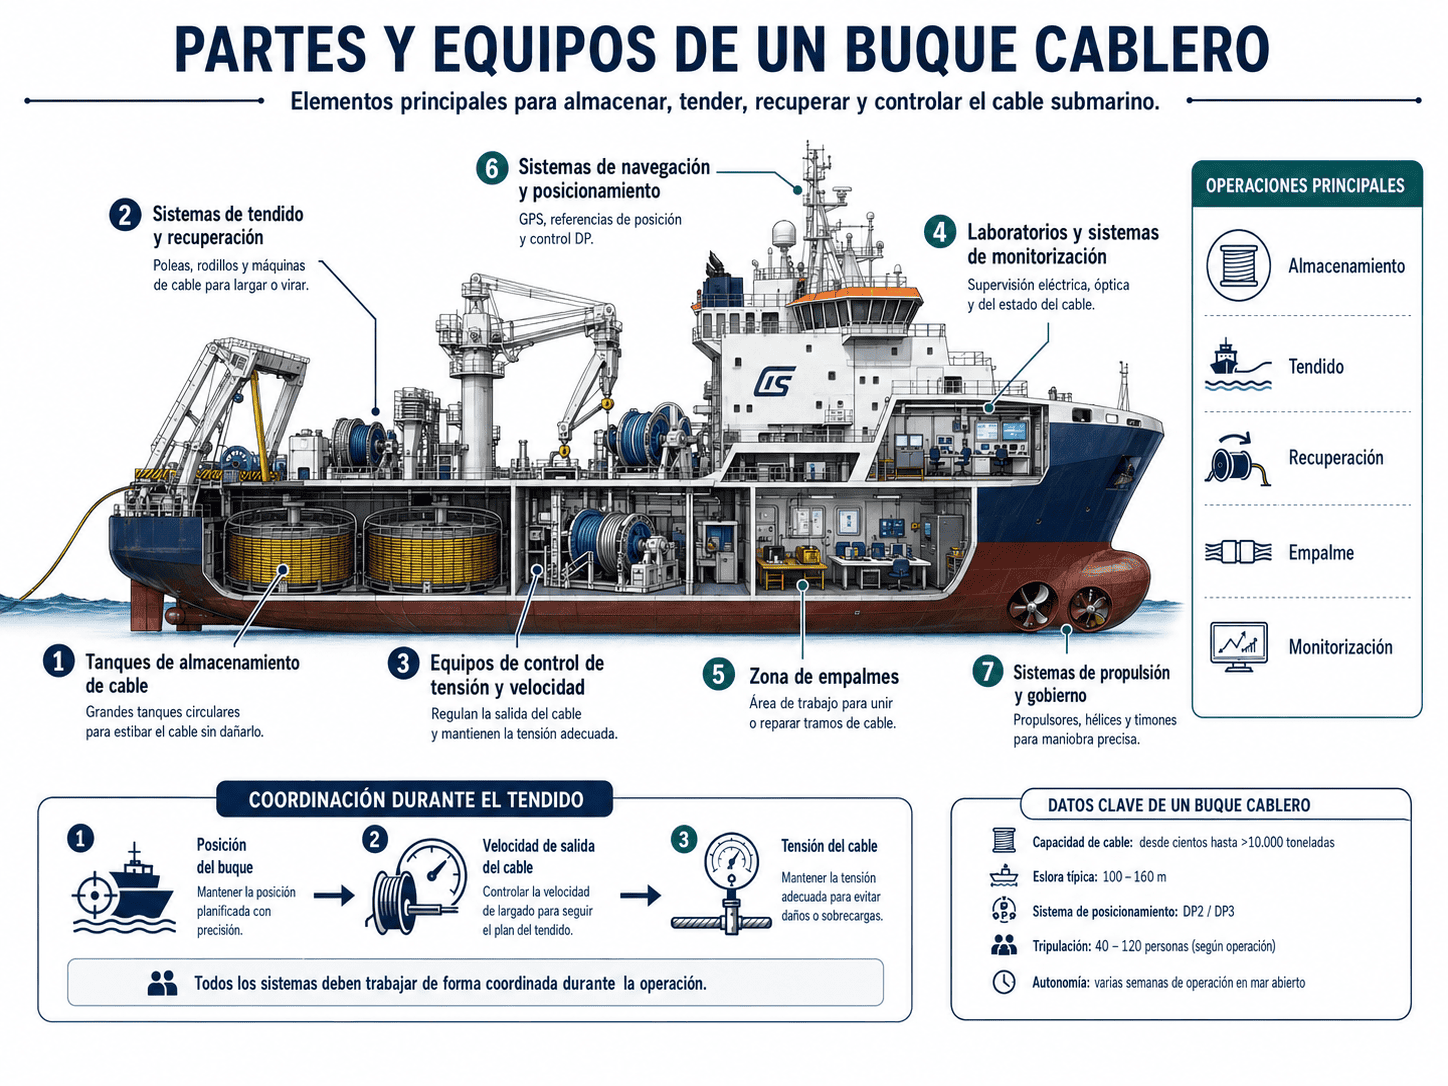
Source: Elaboration of Marine Engineer. Infographic guiding on the parties and main equipment of a cable ship, including storage tanks, cable systems for laying and recovery, control equipment from voltage and speed, laboratories and monitoring systems, area of joints, systems of navigation and positioning, and propulsion systems and government.
Aunque la configuración puede variar considerablemente según el tamaño del buque y el tipo de cable que transporte, existen una serie de elementos habituales que permiten identificar un buque cablero:
- Storage tanks of cable.
- Sistemas de tendido y recuperación.
- Equipos de control de tensión y velocidad.
- Laboratorios y sistemas de monitorización.
- Area of joints.
- Sistemas de navegación y posicionamiento.
- Sistemas de propulsión y gobierno.
Todos estos sistemas deben funcionar de manera coordinada. Durante una operación de tendido, por ejemplo, no basta con controlar la posición del buque: también es necesario regular la velocidad de salida del cable y mantener la tensión dentro de unos valores adecuados.
3.1. Tanks and Storage Systems, Cable

The tanks of cable they are large circular structures typically located in the interior of the vessel and designed to store the cord before laying it.
Su capacidad es uno de los factores que condicionan directamente la autonomía del buque durante una operación. Dependiendo del proyecto, un cablero puede transportar cientos o incluso miles de kilómetros de cable.
El almacenamiento debe realizarse de manera cuidadosamente controlada para evitar deformaciones, cruces o daños en el cable. El radio de curvatura, el orden de carga y la disposición del cable dentro del tanque son aspectos fundamentales.
La operación de carga también requiere planificar correctamente la distribución de pesos a bordo. El cable representa una masa considerable y su ubicación debe tenerse en cuenta para mantener unas condiciones adecuadas de stability and trim durante la navegación y, especialmente, durante las operaciones de tendido.
3.2. Sistemas de Tendido y Recuperación

Los sistemas de tendido son los encargados de conducir el cable desde los tanques de almacenamiento hasta el agua, manteniendo bajo control su velocidad y tensión.
Among the equipment used are the wheels, overhead, pulleys, drums, and type systems Caterpillar, formados por elementos que sujetan el cable y permiten aplicar sobre él la fuerza necesaria para desplazarlo.
Estos equipos permiten controlar parámetros fundamentales como:
- The output speed of the cable.
- La tensión aplicada.
- The length of cable deployed.
- The sense of movement.
- La recuperación del cable en caso de operación inversa.
La coordinación entre estos equipos y los sistemas de navegación del buque resulta esencial. Una modificación de la velocidad del barco puede afectar directamente a la tensión del cable, por lo que ambos parámetros deben controlarse conjuntamente.
3.3. Sistemas de Control de Tensión y Velocidad

Uno de los aspectos más delicados durante el tendido de un cable submarino es mantener una tensión adecuada.
The cable should reach the seafloor following the predicted path, but without being subjected to excessive strain. To achieve this, the systems tended to regulate continuously the speed and the force applied to the cable.
La tensión depende de diferentes factores, entre ellos la profundidad, el peso del cable en el agua, la velocidad del buque, las condiciones ambientales y la geometría de la ruta.
Por este motivo, el operador debe conocer en todo momento la situación del cable y ajustar los parámetros de la operación. El control automático de estos sistemas permite aumentar la precisión y reducir el riesgo de sobrecargas.
3.4. Laboratorios y Sistemas de Monitorización
Los buques cableros incorporan equipos destinados a comprobar el estado del cable antes, durante y después de las operaciones.
In the case of the cables de fibra óptica, pueden utilizarse equipos de medida capaces de comprobar la continuidad y las características de transmisión de las fibras. Estas comprobaciones permiten detectar posibles anomalías y verificar que el cable mantiene sus prestaciones.
Los sistemas de monitorización también pueden integrarse con los sistemas de comunicación del buque para transmitir información a tierra durante la operación.
La instrumentación adquiere especial importancia en este tipo de embarcaciones, ya que el control de una operación de tendido depende de la información proporcionada por numerosos sensores y sistemas de medida. Para profundizar en este ámbito, puedes consultar nuestro artículo sobre conceptos básicos sobre los sensores y también la terminología sobre sensores para el sector naval.
3.5. Area of Joints

The area of joints es un espacio especialmente acondicionado para realizar la unión de diferentes tramos de cable.
Los empalmes son operaciones de alta precisión que requieren personal especializado y equipos específicos. En el caso de los cables de fibra óptica, las fibras deben alinearse y fusionarse correctamente para minimizar las pérdidas de señal.
Durante una reparación, esta zona permite preparar y unir el tramo nuevo con los extremos del cable recuperado. Una vez realizado el empalme, se llevan a cabo las correspondientes comprobaciones para verificar la integridad y las características de transmisión del sistema.
3.6. Sistemas de Navegación y Posicionamiento

Los sistemas de navegación y posicionamiento tienen una importancia fundamental en las operaciones de un buque cablero.
El buque debe conocer con precisión su posición y rumbo mientras sigue la ruta prevista para el tendido. Para ello pueden combinarse diferentes sistemas de referencia de posición, como GNSS, sistemas láser, radares, sistemas hidroacústicos o sistemas de cable tenso, dependiendo de las características de la operación.
Cuando se requiere mantener una posición con elevada precisión, el buque puede emplear un Sistema de Posicionamiento Dinámico (DP). Este sistema recibe información de los sensores de posición, rumbo y movimiento y calcula las órdenes necesarias para los propulsores.
El DP no funciona de forma aislada: forma parte de un sistema integrado en el que intervienen sensores, sistemas de control, propulsión y gobierno. Por ello, elementos como los sistemas de propulsión Waterjet or sistemas de propulsión Schottel pueden ser relevantes a la hora de analizar cómo un buque genera y controla el empuje necesario para mantener su posición.
La importancia de estos sistemas será especialmente evidente en las siguientes secciones, donde analizaremos cómo se realiza el laying of a submarine cable y, posteriormente, cómo funciona en detalle el Posicionamiento Dinámico (DP).
4. Cómo se Instala un Cable Submarino
La instalación de un cable submarino es una operación compleja que requiere una planificación previa detallada y una coordinación precisa entre el buque cablero, los equipos de tendido, los sistemas de navegación y los medios de inspección submarina.
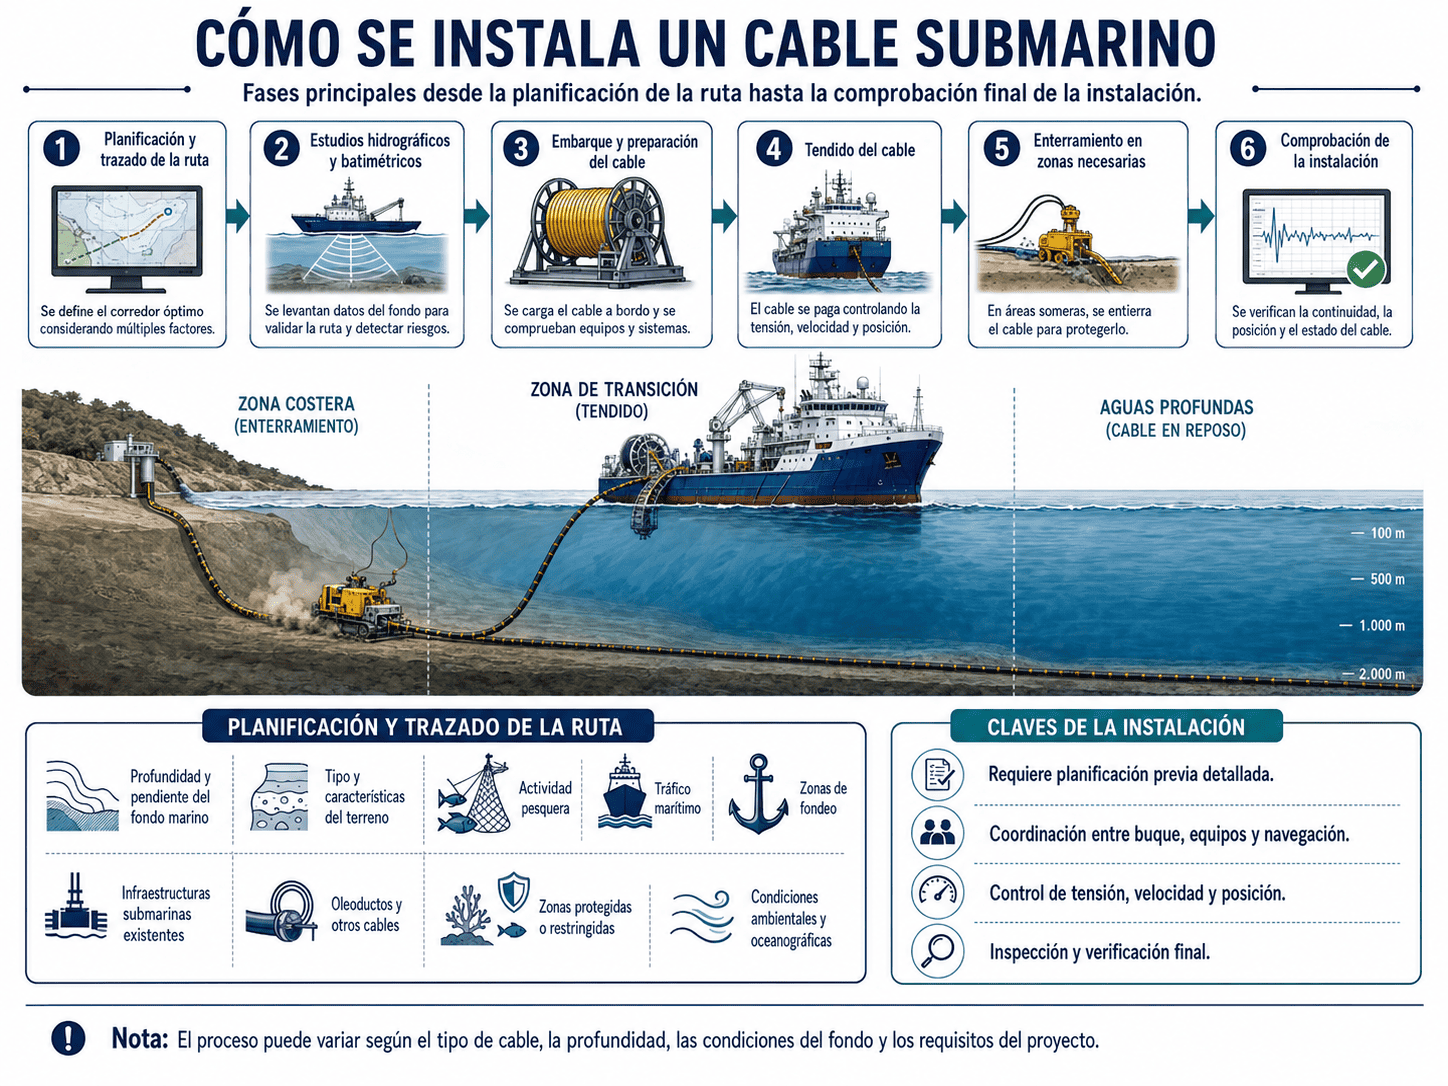
Source: Elaboration of Marine Engineer. Infographic guiding on the process of installation of a submarine cable, including the planning and plotting of the route, the studies hydrographic and bathymetric, shipment, and preparation of the cable laying, the burial in areas of need and the final check of the installation.
Antes de comenzar el tendido, es necesario conocer las características de la ruta y del fondo marino, determinar el tipo y la longitud de cable necesarios y establecer el procedimiento de instalación. Una vez completados estos trabajos, el cable se embarca y se prepara el buque para la operación.
In general, the process can be divided into several phases:
- Planificación y trazado de la ruta.
- Estudios hidrográficos y batimétricos.
- Embarque y preparación del cable.
- Laying of the cable.
- Burial in areas that require it.
- Comprobación de la instalación.
4.1. Planificación y Trazado de la Ruta
El primer paso consiste en determinar cuál es la ruta más adecuada para el cable submarino.
Para ello se analizan las cartas náuticas, la batimetría, las características geológicas del fondo, las condiciones ambientales y las actividades que se desarrollan en la zona. También deben identificarse posibles obstáculos y áreas que puedan representar un riesgo para la integridad del cable.
Among the factors that may influence the route are:
- Depth and slope of the seafloor.
- Tipo y características del terreno.
- Fishing activity.
- Tráfico marítimo.
- Areas of funding.
- Infrastructure underwater existing.
- Pipelines and cables.
- Protected areas or subject to restrictions.
- Condiciones ambientales y oceanográficas.
El objetivo es encontrar una ruta que permita realizar la instalación de forma segura y que reduzca tanto el riesgo de daños posteriores como las dificultades durante el tendido.
The batimetría desempeña aquí un papel fundamental. Se trata del estudio de las profundidades y de la configuración del fondo marino, equivalente a la altimetría utilizada para describir el relieve terrestre.
Una vez seleccionada una ruta preliminar, pueden realizarse campañas específicas de investigación mediante buques especializados y diferentes sistemas de prospección. Los datos obtenidos permiten definir con mayor precisión el trazado definitivo.
4.2. Estudios Hidrográficos y Batimétricos
El estudio previo no se limita a conocer la profundidad del agua. También es necesario determinar las características del fondo sobre el que se apoyará o enterrará el cable. La información obtenida permite identificar zonas rocosas, sedimentos, pendientes pronunciadas y otros accidentes que puedan afectar al tendido.
En las zonas donde esté previsto enterrar el cable, conocer las características del terreno es especialmente importante, ya que determinará la viabilidad y el método de enterramiento.
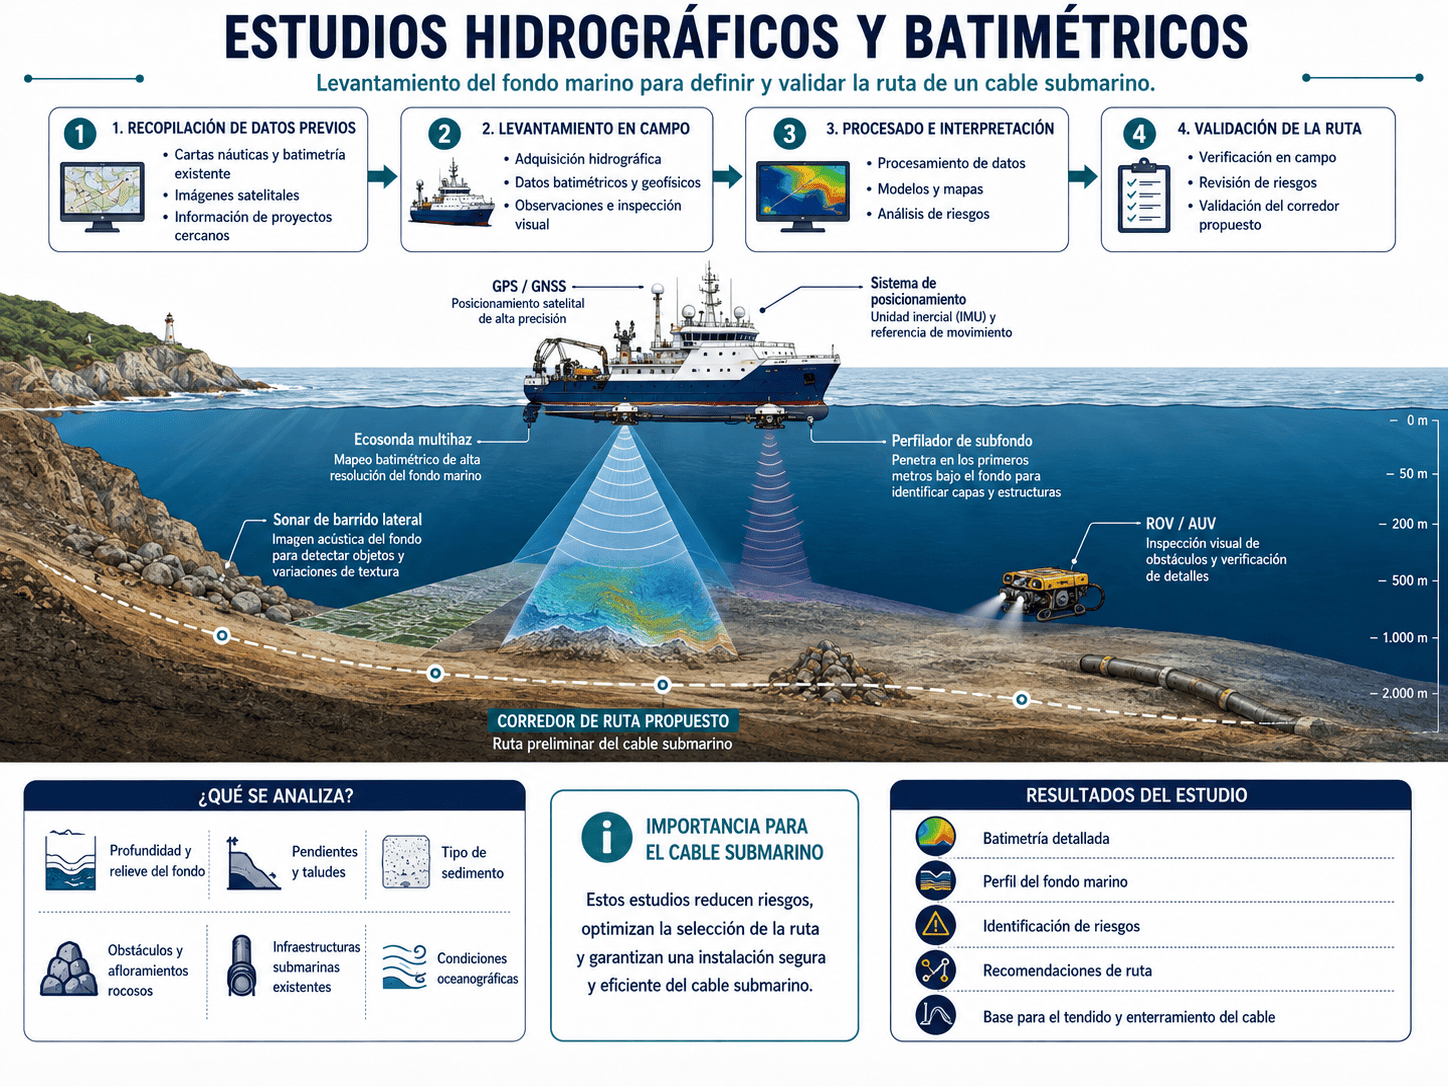
Source: Elaboration of Marine Engineer. Infographic guiding on the studies, hydrographic and bathymetric needed to define and validate the path of a submarine cable, including sounder multibeam, side scan sonar, profiler sub-fund, systems GPS/GNSS, inspection by ROV or AUV and analysis of the characteristics of the seafloor.
También se analiza la presencia de infraestructuras submarinas existentes. Un nuevo cable debe mantener las separaciones de seguridad necesarias respecto a otros cables, tuberías y estructuras instaladas en el fondo.
Con toda esta información se establece la ruta definitiva y se calcula la longitud de cable necesaria.
Además, durante la planificación debe determinarse la slack or slack que será necesario introducir en el cable. El cable no se deposita necesariamente siguiendo exactamente la distancia horizontal recorrida por el buque. Es necesario controlar el exceso de cable para adaptarlo a la geometría real del fondo marino.
Una holgura insuficiente puede provocar que el cable quede sometido a una tensión excesiva, mientras que una holgura excesiva puede generar bucles, deformaciones o una trayectoria diferente de la prevista.
4.3. Embarque y Preparación del Cable
Una vez definida la ruta, comienza la preparación del buque y el embarque del cable.
The cable is stored in the tanks of cablewhere it must be placed so that it can be subsequently retrieved and deployed in a controlled manner.
La carga debe planificarse teniendo en cuenta la secuencia de instalación. El orden en el que se cargan los diferentes tramos de cable debe corresponderse con el orden previsto para su utilización durante la operación.
Además del cable, el buque puede transportar otros elementos necesarios para el proyecto, como equipos de empalme, componentes de conexión y, dependiendo del tipo de sistema, elementos asociados a la transmisión o regeneración de la señal.
Once the shipment, checks are performed to verify the status of the cable before you begin routing.
En los cables de fibra óptica pueden realizarse mediciones mediante técnicas de reflectometría y otros procedimientos de comprobación que permiten detectar posibles anomalías antes de que el cable sea instalado.
3.4. Routing the Cable
The tended es la operación mediante la cual el cable abandona el buque y se deposita progresivamente sobre el fondo marino siguiendo la ruta previamente definida.
Durante esta operación, el buque debe mantener una velocidad controlada y seguir la trayectoria establecida. Al mismo tiempo, el sistema de tendido regula la velocidad con la que el cable abandona el barco y controla la tensión aplicada.

La relación entre la velocidad del buque y la velocidad de salida del cable es fundamental para conseguir la holgura prevista.
El cable sale del tanque de almacenamiento y pasa por los diferentes elementos de guiado y control hasta alcanzar la zona de salida del buque. Desde allí entra en el agua y comienza su recorrido hacia el fondo.
La profundidad tiene una influencia importante sobre las cargas que soporta el cable. Cuanto mayor sea la profundidad, mayor será la longitud de cable suspendida entre el buque y el fondo y, por tanto, más importante será controlar la tensión y la geometría de la catenaria formada por el cable.
Durante el tendido se monitorizan continuamente parámetros como:
- Posición del buque.
- Course.
- Speed.
- Length of cable deployed.
- Tensión del cable.
- Depth.
- Posición prevista del cable sobre el fondo.
- Environmental conditions.
En operaciones de alta precisión, el Sistema de Posicionamiento Dinámico (DP) puede desempeñar un papel fundamental para mantener la posición y el rumbo del buque dentro de los límites establecidos.
4.5. Burial By Plowing Submarine

En determinadas zonas, especialmente aquellas donde existe un mayor riesgo de interacción con actividades humanas, el cable puede instalarse enterrado en el fondo marino.
Uno de los métodos utilizados es el empleo de un plow submarinethat opens a trench in the sediment while it is towed by a cable ship.
El cable pasa a través del sistema de guiado del arado y queda depositado dentro de la zanja. Posteriormente, el propio movimiento del sedimento puede contribuir a cubrirlo.
El enterramiento proporciona una protección adicional frente a determinadas amenazas, como el contacto con anclas o determinadas actividades pesqueras.
The depth of burial is not always the same. Depends on factors such as the type of fund, the depth of the water, the level of risk, and requirements established for the project.
En zonas donde el fondo es demasiado duro o rocoso, pueden ser necesarios otros métodos de protección o instalación.
4.6. Control de la Tensión y la Holgura del Cable
Uno de los aspectos más importantes durante todo el proceso de tendido es controlar correctamente la tensión del cable.
El cable debe llegar al fondo con una tensión adecuada. Si la tensión es demasiado elevada, puede producirse un esfuerzo excesivo sobre el cable. Por el contrario, si se libera demasiado cable, puede aparecer una holgura excesiva que provoque una trayectoria diferente de la prevista.
El operador debe tener en cuenta la profundidad, la velocidad del buque, las características del cable y las condiciones ambientales para determinar los parámetros adecuados de la operación.
El objetivo es conseguir que el cable adopte sobre el fondo marino una configuración lo más próxima posible a la prevista durante la planificación.
En operaciones complejas, la información procedente de los sistemas de posicionamiento, sensores y equipos de monitorización se integra para proporcionar una visión continua del estado de la operación.
Esta integración entre sensores, sistemas de control, navegación y propulsión es precisamente uno de los elementos que hacen especialmente interesante el uso del Posicionamiento Dinámico en los buques cableros, que analizaremos posteriormente en profundidad.
5. Reparación de Cables Submarinos
The submarine cables están diseñados para trabajar durante largos periodos de tiempo en un entorno especialmente exigente. Sin embargo, pueden sufrir daños como consecuencia de diferentes factores, entre ellos las actividades humanas, los movimientos del fondo marino o determinados fenómenos naturales.
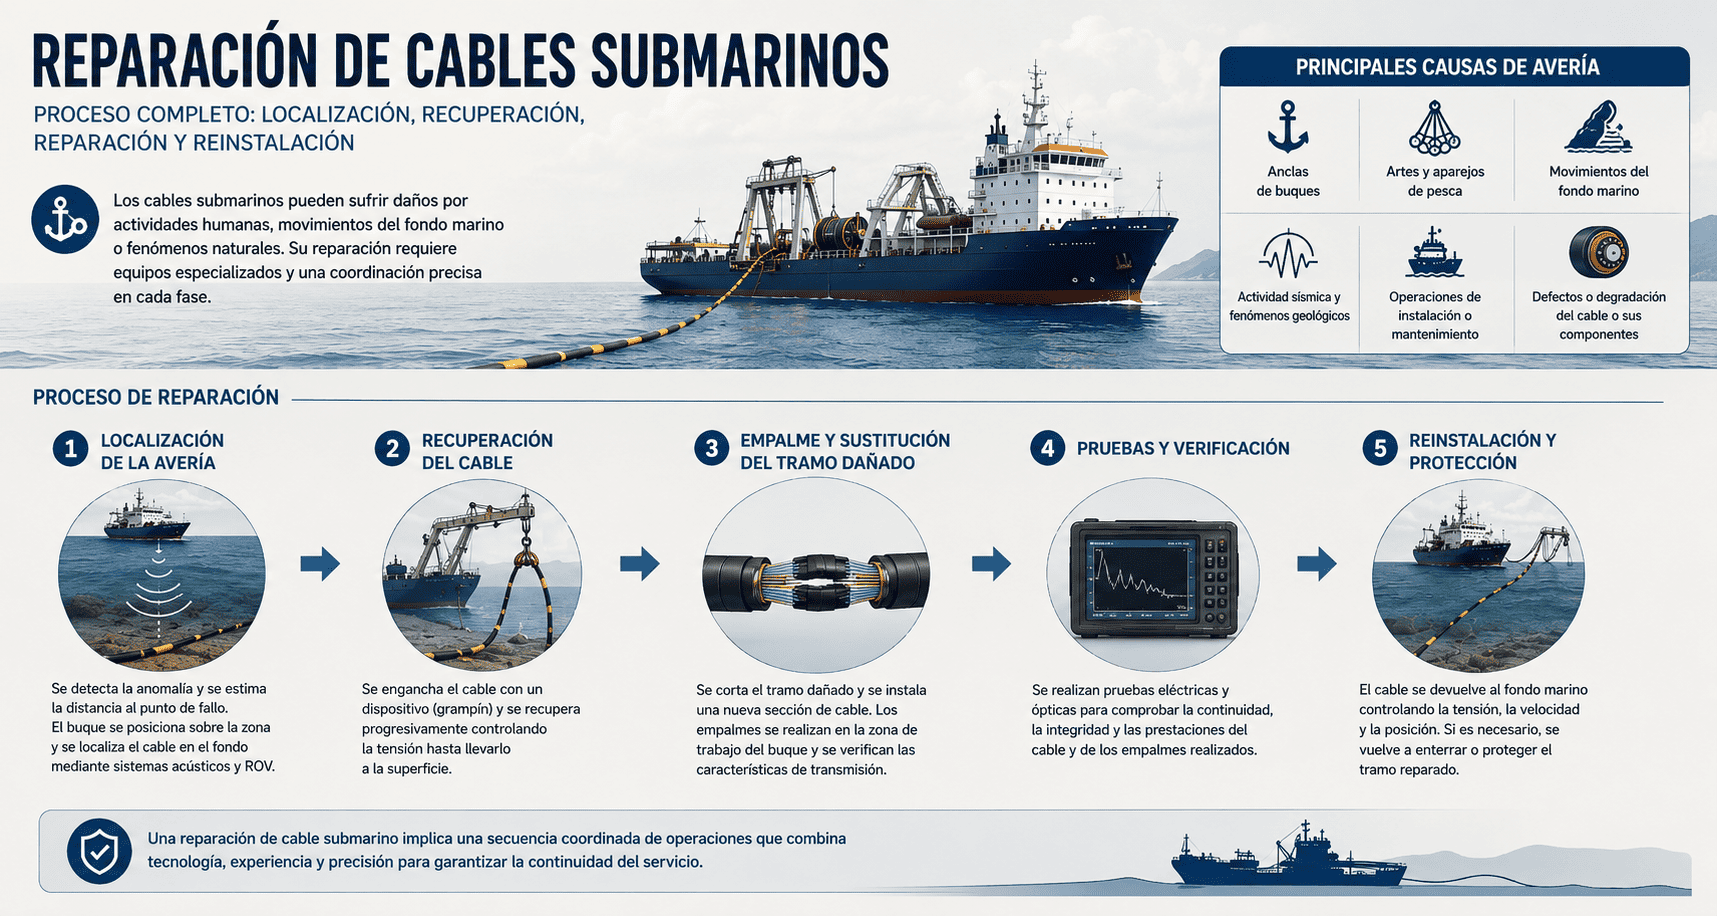
Source: Elaboration of Marine Engineer. Infographic guiding on the process of repair of submarine cables, including the location of the failure, the recovery of the cable, splice, and substitution of the section damaged, verification testing and subsequent reinstallation and protection on the bottom of the sea.
The ship anchors and fishing gear se encuentran entre las principales amenazas para los cables instalados en zonas relativamente próximas a la costa. En aguas profundas también pueden producirse daños asociados a deslizamientos submarinos, actividad sísmica u otros procesos geológicos.
Cuando se detecta una avería, es necesario localizar con precisión el punto afectado, recuperar el cable a bordo y sustituir o reparar el tramo dañado. Para realizar estas operaciones se emplean buques cableros especialmente equipados para la recuperación y manipulación del cable.

5.1. Principales Causas de Avería
Las causas de una avería pueden variar considerablemente dependiendo de la ubicación y de las características del cable.
Entre las más habituales se encuentran:
- Anchors of shipsthat can snag or cut the cable.
- Arts and fishing tackle, especially in areas of fishing activity.
- Movement or slippage of the seafloor.
- Actividad sísmica y fenómenos geológicos.
- Daños relacionados con determinadas operaciones de instalación o mantenimiento.
- In some cases, defectos o degradación del propio cable o de sus componentes.
Por este motivo, la elección de la ruta y las medidas de protección durante la instalación son fundamentales para reducir el riesgo de avería.
El enterramiento del cable en determinadas zonas constituye una de las principales medidas de protección frente a las actividades que se desarrollan sobre el fondo marino.
5.2. Localización de la Avería
Antes de iniciar la reparación es necesario determinar dónde se encuentra exactamente el punto de fallo.
En los cables de telecomunicaciones de fibra óptica pueden utilizarse equipos de medida capaces de identificar alteraciones en las características de transmisión y estimar la distancia hasta el punto afectado.
Una vez obtenida una primera estimación, el buque cablero debe desplazarse hasta la zona correspondiente y realizar las operaciones necesarias para localizar físicamente el cable.
La posición del cable sobre el fondo puede determinarse mediante diferentes sistemas de navegación e inspección submarina. Dependiendo de la profundidad y de las características del trabajo pueden emplearse vehículos submarinos y sistemas acústicos para localizar y seguir el cable.
Esta fase es especialmente importante porque el buque debe conocer con suficiente precisión dónde se encuentra el cable antes de proceder a su recuperación.
5.3. Recuperación del Cable
Una vez localizado el punto de intervención, comienza la operación de recuperación.
El buque cablero utiliza equipos específicos para enganchar el cable y llevarlo progresivamente hasta la superficie. Entre los elementos empleados tradicionalmente se encuentra el grampín, un dispositivo diseñado para agarrar el cable desde el fondo.
La operación requiere controlar cuidadosamente la tensión aplicada al cable. La profundidad, el peso del cable suspendido y las condiciones ambientales pueden generar esfuerzos considerables durante la recuperación.
Una vez que el cable alcanza la superficie, se conduce hasta la zona de trabajo del buque, donde se procede a inspeccionar el tramo recuperado y determinar la naturaleza exacta de la avería.
In deep water, these operations can be particularly complex due to the large length of cable that remains suspended between the ship and the background.
5.4. Empalme y Sustitución del Tramo Dañado
Una vez recuperado el cable, se corta el tramo afectado y se prepara la instalación de una nueva sección.
El nuevo tramo debe tener unas características compatibles con el cable existente y una longitud suficiente para permitir realizar la operación de empalme a bordo y volver a depositarlo posteriormente sobre el fondo.
The ends of the cable will be lead to the area of joints, donde técnicos especializados realizan la unión de las diferentes partes.
En el caso de los cables de fibra óptica, el proceso requiere trabajar con las fibras individuales y realizar las correspondientes operaciones de alineación y unión. Una vez terminado el empalme, deben efectuarse pruebas para comprobar que las características de transmisión se mantienen dentro de los valores establecidos.
El procedimiento exacto puede variar en función del tipo de cable, de la profundidad y de las condiciones de la reparación.
5.5. Testing and Commissioning
Antes de devolver el cable al fondo marino se realizan diferentes comprobaciones para verificar que la reparación se ha realizado correctamente.
These tests allow you to check the continuity, integrity and performance of the cable and detect potential problems in the joints were made.
Una vez verificado el tramo reparado, comienza la operación de devolución del cable al fondo. El buque debe controlar nuevamente la velocidad de tendido, la tensión y la posición para conseguir que el cable quede colocado correctamente.
En determinadas reparaciones también puede ser necesario volver a enterrar o proteger el tramo intervenido.
Por tanto, una reparación de cable submarino no termina con la sustitución física del tramo dañado. Es necesario completar una secuencia de localización, recuperación, reparación, comprobación y reinstalación, manteniendo en todo momento un control preciso de la operación.
La combinación de equipos especializados, instrumentación, navegación y posicionamiento convierte estas operaciones en uno de los trabajos más complejos que puede realizar un buque cablero.
6. Sistema de Posicionamiento Dinámico (DP)
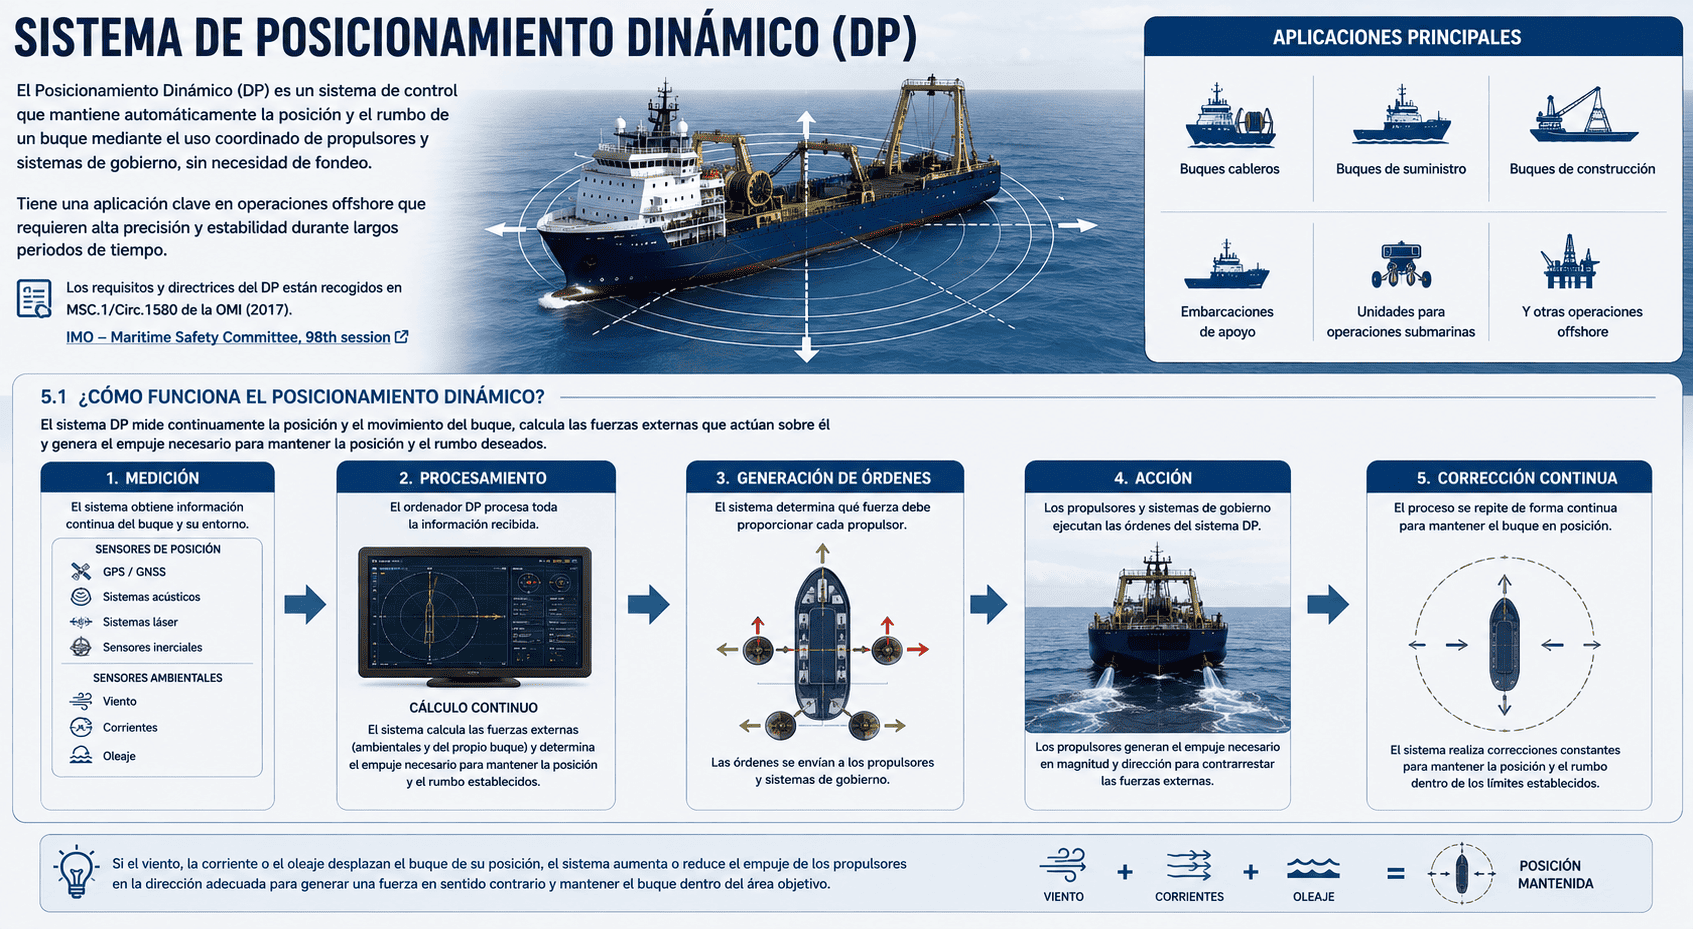
Source: Elaboration of Marine Engineer. Infographic guiding on the Dynamic Positioning System (DP), including the sensors of position and movement, data processing, calculation of external forces, generation of commands to the thrusters and correction continues to maintain the position and heading of the vessel.
The Posicionamiento Dinámicoknown internationally as Dynamic Positioning (DP), es un sistema de control utilizado en determinados buques para mantener automáticamente una posición y un rumbo determinados mediante el uso coordinado de propulsores y sistemas de gobierno.
A diferencia de un buque fondeado, que utiliza el ancla para mantener su posición, un buque equipado con DP puede permanecer en una ubicación determinada sin necesidad de utilizar un sistema convencional de fondeo. El sistema calcula continuamente las fuerzas que actúan sobre la embarcación y genera las órdenes necesarias para que los propulsores contrarresten sus efectos.
El DP tiene una aplicación especialmente importante en operaciones en las que el buque debe mantener una posición con elevada precisión durante largos periodos de tiempo. Por ello se emplea en numerosos tipos de buques offshore, incluidos buques cableros, buques de suministro, buques de construcción, embarcaciones de apoyo y unidades destinadas a operaciones submarinas.
En un buque cablero, el posicionamiento dinámico puede ser especialmente importante durante determinadas fases del tendido y la reparación de cables, ya que permite mantener la embarcación dentro de unos límites de posición y rumbo previamente establecidos.
El funcionamiento y los requisitos de los sistemas de Posicionamiento Dinámico están recogidos en las Directrices de la Organización Marítima Internacional (OMI) para buques y unidades con sistemas de Posicionamiento Dinámico (MSC.1/Circ.1580)approved by the Maritime Safety Committee in 2017. IMO – Maritime Safety Committee, 98th session
6.1. ¿Cómo Funciona el Posicionamiento Dinámico?
The operation of a DP system is based on a principle relatively simple: medir continuamente la posición y el movimiento del buque, calcular las fuerzas externas que están actuando sobre él y generar el empuje necesario para mantener la posición y el rumbo deseados.
El sistema recibe información procedente de diferentes sensores y sistemas de referencia. Entre ellos pueden encontrarse sistemas de posicionamiento por satélite, sensores inerciales, referencias acústicas, sistemas láser y otros dispositivos específicos de posicionamiento.
Al mismo tiempo, otros sensores proporcionan información sobre el movimiento del buque y las condiciones ambientales.
El ordenador de control del DP procesa toda esta información y determina qué fuerza debe proporcionar cada uno de los propulsores disponibles.
De esta forma, si el viento desplaza el buque hacia una determinada dirección, el sistema puede aumentar el empuje de determinados propulsores para generar una fuerza en sentido contrario. El mismo principio se aplica frente a los efectos de las corrientes y, dentro de las capacidades del sistema, del oleaje.
El proceso se repite continuamente, de manera que el sistema realiza correcciones constantes para mantener el buque próximo a la posición y rumbo establecidos.
6.2. The Six Degrees of Freedom of a Ship
To properly understand the operation of the DP it is necessary to know the six degrees of freedom que puede experimentar una embarcación.
Estos movimientos se dividen en tres movimientos de traslación y tres movimientos de rotación.
Movimientos de traslación
- Arises: displacement of the ship, toward the bow, or to stern.
- Sway: traverse, to port or starboard.
- Heave: movimiento vertical de elevación y descenso.
Movimientos de rotación
- Roll: rotación alrededor del eje longitudinal, conocida como balance.
- Pitch: rotación alrededor del eje transversal, conocida como pitch.
- Yaw: rotación alrededor del eje vertical, conocida como guiñada.
The DP system is mainly focused on controlling the posición horizontal y el rumbo del buque. No obstante, conocer los seis grados de libertad resulta fundamental para interpretar correctamente la información proporcionada por los sensores de movimiento y los sistemas de referencia.
Para ampliar los conceptos relacionados con la estabilidad y los movimientos de una embarcación, también puede consultarse el artículo sobre stabilizers of the ship: types, performance, and stability systems naval.
6.3. Sensores y Sistemas de Referencia de Posición
La precisión de un sistema DP depende en gran medida de la calidad y disponibilidad de la información utilizada para determinar dónde se encuentra el buque y cómo se está moviendo.
Entre los principales sistemas de referencia de posición que pueden utilizarse se encuentran:
- GNSS/GPS: determinación de la posición mediante sistemas de navegación por satélite.
- Sistemas láser: como determinados sistemas de referencia utilizados para obtener la posición respecto a un objetivo.
- Radar systems: empleados para determinar la posición relativa respecto a determinados puntos de referencia.
- Tautwire: sistema mecánico basado en un cable tenso que proporciona una referencia de posición.
- USBL: sistema acústico utilizado para determinar posiciones bajo el agua.
- Inertial systems: utilizados para medir los movimientos y aceleraciones de la embarcación.
En un sistema DP no es recomendable depender de una única fuente de información. La arquitectura del sistema puede incorporar diferentes referencias y sensores para aumentar la disponibilidad y fiabilidad de los datos.
La instrumentación es, por tanto, uno de los elementos fundamentales del posicionamiento dinámico. Para profundizar en los principios generales de estos dispositivos, puede consultarse nuestro artículo sobre conceptos básicos sobre los sensores.
La OMI también dispone de directrices específicas para el tratamiento de los datos de posición, navegación y cronometría (PNT) a bordo, relevantes para la integración de las diferentes fuentes de información utilizadas por los sistemas de navegación y posicionamiento. IMO – Documentos relativos a equipos y sistemas de navegación a bordo
6.4. Sistemas de Medición del Movimiento
Además de conocer su posición, el sistema DP necesita conocer cómo se está moviendo el buque.
For this, we use motion sensors, commonly based on unidades de medición inercial (IMU), capaces de proporcionar información sobre aceleraciones y movimientos de la embarcación.
Esta información permite al sistema identificar movimientos de balance, cabeceo y guiñada, así como otros parámetros necesarios para determinar el estado dinámico del buque.
También resulta necesario conocer el rumbo. Para ello se emplean sistemas giroscópicos y otras referencias de rumbo, normalmente integradas dentro de la arquitectura de navegación del buque.
La combinación de la información de posición, rumbo y movimiento permite al sistema de control conocer continuamente el estado de la embarcación.
6.5. Thrusters and Systems of Government
Una vez que el sistema DP conoce la posición y el movimiento del buque, necesita disponer de medios físicos para corregirlos.
The main elements responsible for generating these forces are the thrusters and systems of government.
Dependiendo del diseño del buque, pueden utilizarse:
- Thrusters azimuthal angles.
- Hélices de proa.
- Propulsion transverse.
- Water-jets.
- Hélices y timones convencionales, en determinadas configuraciones.
The thrusters azimuthal are especially interesting for applications DP because they allow you to target the push in different directions.
En otros diseños pueden utilizarse sistemas como el Waterjet, cuyo funcionamiento y características analizamos en nuestro artículo sobre sistemas de propulsión Waterjet.
También existen soluciones de propulsión azimutal como el Schottel RudderPropeller (SRP), que permiten combinar propulsión y gobierno mediante una unidad orientable. Puedes consultar nuestro artículo sobre el sistema de propulsión Schottel SRP para profundizar en este tipo de configuración.
The DP system distributes the thrust required between the different boosters that are available to generate the forces and moments required.
6.6. Control system and Algorithm DP
The central element of the system is the DP controller, encargado de procesar la información recibida y determinar las órdenes que deben enviarse a los sistemas de propulsión.
El controlador compara continuamente la posición y el rumbo reales con los valores objetivo establecidos por el operador.
A partir de esta diferencia, calcula las fuerzas y momentos necesarios para corregir el movimiento del buque. Posteriormente, un sistema de asignación de empuje determina cómo distribuir esas fuerzas entre los diferentes propulsores.
This process runs continuously at high speed.
Para mejorar la estimación del estado del buque, los sistemas de control pueden utilizar técnicas de filtrado y estimación, que permiten combinar las señales procedentes de diferentes sensores y reducir el efecto del ruido o de posibles errores de medición.
Uno de los métodos conocidos en este ámbito es el Kalman filter, utilizado en diferentes sistemas de navegación y control para estimar el estado de sistemas dinámicos a partir de mediciones que pueden contener incertidumbre.
On the whole, the DP system can be understood as a chain formed by four main elements:
Sensores y referencias de posición → sistema de control → asignación de empuje → propulsores.
El correcto funcionamiento de todos estos elementos es esencial para que el buque pueda mantener la posición y el rumbo establecidos. En las siguientes secciones veremos cómo se clasifican los sistemas DP según su nivel de redundancia y qué diferencias existen entre DP1, DP2 and DP3.
7. Clases de Posicionamiento Dinámico: DP1, DP2 y DP3
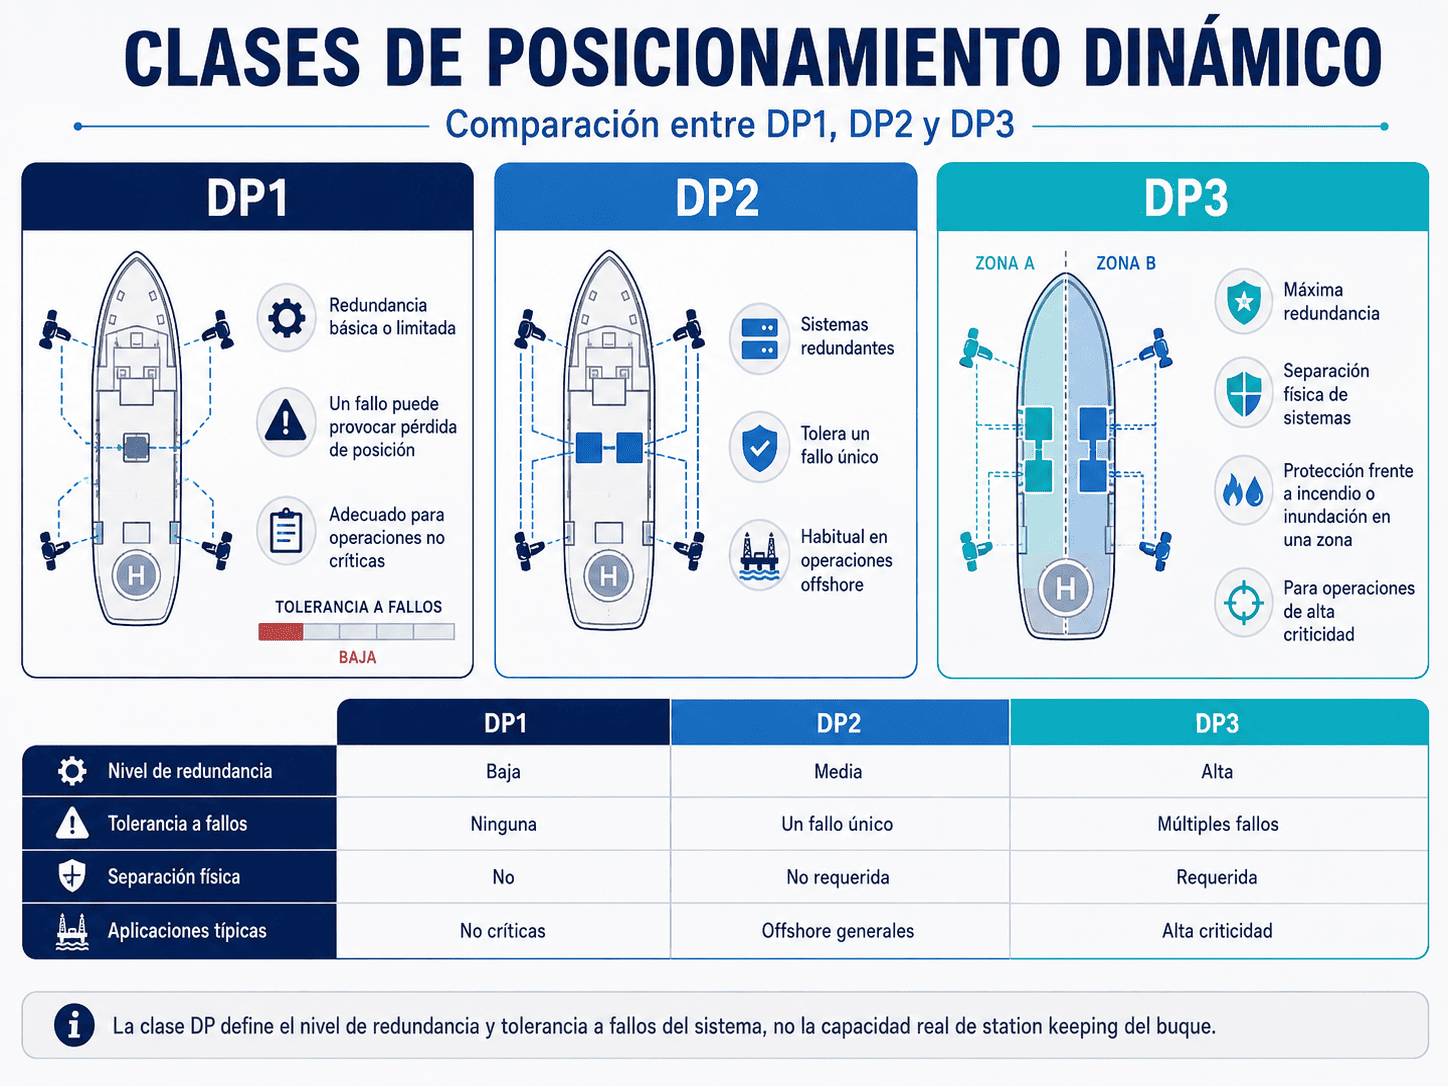
Source: Elaboration of Marine Engineer. Infographic guiding on the classes of Dynamic Positioning, DP1, DP2 and DP3, comparing their levels of redundancy, fault tolerance, physical separation of systems and applications common in offshore operations.
Not all systems Posicionamiento Dinámico (DP) ofrecen el mismo nivel de disponibilidad y tolerancia frente a fallos. La clasificación DP1, DP2 and DP3 set different levels of redundancy and system's ability to maintain control of the ship to certain failures.
Esta clasificación resulta especialmente importante en buques que realizan operaciones críticas, donde una pérdida de posición puede provocar daños en el propio buque, en equipos submarinos, en instalaciones offshore o en infraestructuras como los cables submarinos.
The fundamental difference between the three classes are located in the nivel de redundancia y en las consecuencias que puede tener un fallo individual sobre la capacidad del sistema para mantener la posición.
7.1. System DP1
The DP1 es la configuración más sencilla de las tres clases.
Un sistema DP1 no incorpora el mismo nivel de redundancia que caracteriza a los sistemas DP2 y DP3. Por ello, determinados fallos individuales pueden provocar la pérdida de la capacidad de mantener la posición.
Esto hace que el DP1 sea adecuado principalmente para operaciones en las que las consecuencias de una pérdida de posición no sean consideradas críticas.
En términos generales, un sistema DP1 puede disponer de los elementos necesarios para controlar la posición y el rumbo del buque, pero no cuenta con la misma arquitectura de redundancia que un sistema DP2 o DP3.
Su simplicidad también puede representar una ventaja cuando la operación no requiere un nivel elevado de tolerancia a fallos.
7.2. System DP2
The DP2 incorporates a higher level of redundancy with respect to the DP1.
La arquitectura del sistema está diseñada para que determinados fallos individuales no provoquen automáticamente la pérdida de la capacidad de mantener la posición.
Esto implica que diferentes elementos críticos del sistema deben estar disponibles de forma redundante. Entre ellos pueden encontrarse equipos de generación y distribución eléctrica, sistemas de control, sensores, referencias de posición y sistemas de propulsión.
Una característica importante del DP2 es el concepto de fallo único. El sistema debe estar diseñado de manera que un único fallo identificable dentro de los elementos considerados críticos no provoque la pérdida de la posición.
Por ejemplo, si un determinado equipo de propulsión deja de funcionar, el sistema debe disponer de los recursos necesarios para continuar generando el empuje requerido mediante los equipos restantes, siempre dentro de las capacidades de diseño del buque.
Esta capacidad hace que el DP2 sea habitual en numerosas operaciones offshore en las que una pérdida de posición podría tener consecuencias importantes.
7.3. System DP3
The DP3 proporciona un nivel de redundancia y separación aún mayor que el DP2.
Además de incorporar redundancia frente a fallos individuales, el diseño DP3 contempla situaciones de fallo más complejas y busca evitar que un único incidente pueda afectar simultáneamente a los sistemas redundantes.
Para conseguirlo, determinados equipos y sistemas críticos pueden estar físicamente separados en diferentes zonas del buque. De esta forma, un incidente como un incendio o una inundación en una zona no debería provocar simultáneamente la pérdida de todos los elementos necesarios para mantener el posicionamiento.
Esta separación física constituye una de las características más importantes del DP3 frente al DP2.
Los sistemas DP3 se emplean en operaciones especialmente críticas, donde una pérdida de posición puede tener consecuencias graves. Entre sus posibles aplicaciones se encuentran determinadas operaciones de construcción offshore, trabajos submarinos, instalaciones energéticas y otras actividades que requieren un nivel elevado de disponibilidad.
The DP class must be differentiated from the capacidad real de mantenimiento de posición del buque, que depende también de factores como la potencia de los propulsores, las condiciones ambientales y el diseño del sistema. DNV dispone de una metodología específica para evaluar la capacidad de station keeping ships equipped with DP. DNV – DP capability standard
7.4. Redundancy and Fault Tolerance
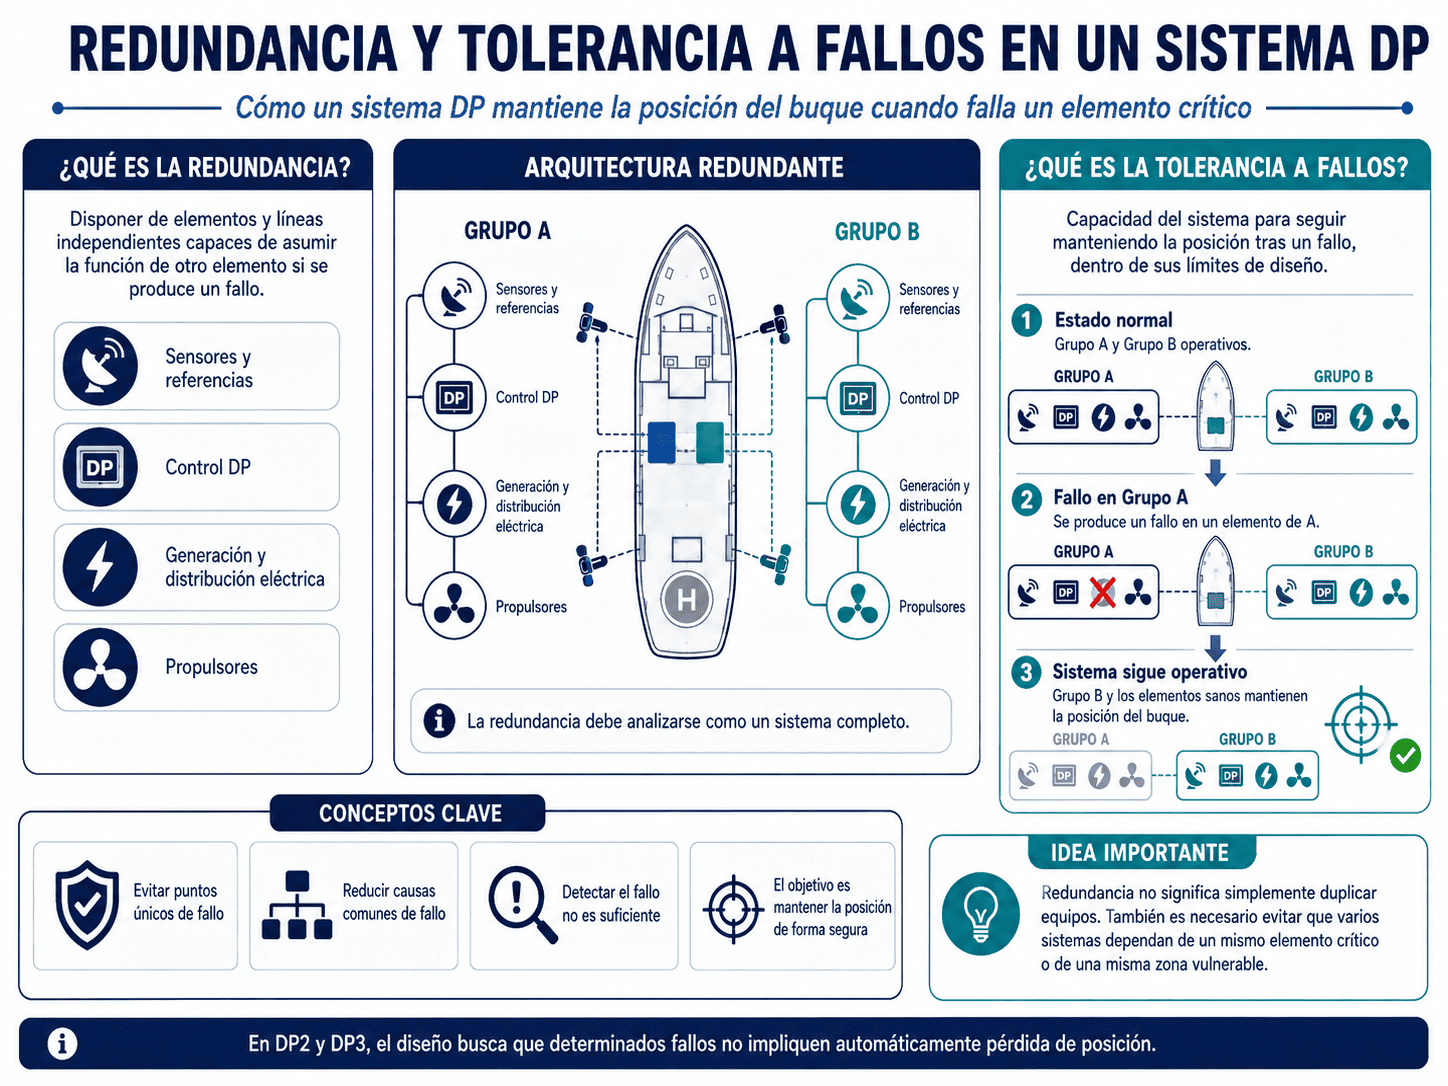
Source: Elaboration of Marine Engineer. Infographic guiding on the redundancy and fault tolerance in a system of dynamic positioning (DP), including redundant architecture, independent groups of sensors and references, DP control, electrical generation and distribution, thrusters, and the ability of the system to maintain the ship's position to the failure of a critical element.
The redundancy it is one of the fundamental concepts for understanding the differences between DP1, DP2 and DP3.
En ingeniería, un sistema redundante dispone de elementos adicionales capaces de asumir una función cuando otro elemento falla. En un sistema DP, esto puede aplicarse a los sensores, sistemas de referencia, controladores, generación eléctrica, distribución eléctrica y propulsores.
However, redundancy is not simply to duplicate all of the equipment.
The architecture should be analyzed as a complete system, taking account of the possible common causes of failure. Si dos equipos aparentemente independientes comparten un único elemento crítico, un fallo de ese elemento podría afectar a ambos.
Por este motivo, los sistemas de mayor clase DP requieren un diseño cuidadoso de la arquitectura eléctrica, de control, de propulsión y de los sistemas de referencia.
También es importante diferenciar entre la capacidad del sistema para detectar un fallo y su capacidad para mantener la posición después de que se produzca dicho fallo.
En un sistema DP, el objetivo no es únicamente saber que algo ha dejado de funcionar, sino disponer de una arquitectura que permita continuar la operación de forma segura o, cuando sea necesario, ejecutar las acciones previstas ante la pérdida de capacidad de posicionamiento.
7.5. ¿Qué Clase DP Necesita un Buque Cablero?
No existe una única clase DP que sea aplicable a todos los buques cableros.
La clase necesaria depende del tipo de operación que vaya a realizar el buque, de las condiciones ambientales, de la proximidad a otras instalaciones, de las consecuencias de una pérdida de posición y de los requisitos establecidos para el proyecto.
Un buque dedicado principalmente a operaciones en las que una pérdida de posición tenga consecuencias limitadas puede no necesitar el mismo nivel de redundancia que un buque destinado a trabajos críticos.
On the contrary, during certain operations instalación o reparación de cables submarinos, una pérdida repentina de posición puede someter el cable a esfuerzos no previstos o provocar que el buque se desplace fuera de la zona de trabajo.
La selección de la clase DP debe realizarse, por tanto, a partir de un análisis de riesgos y de los requisitos operacionales correspondientes.
Además, la clase DP del buque no debe interpretarse como una garantía absoluta de que nunca perderá su posición. El sistema está diseñado para proporcionar un determinado nivel de availability, redundancy and tolerance against failures, pero su capacidad está limitada por factores como la potencia disponible, las condiciones ambientales y las características de la operación.
| Class | Redundancy level | Tolerance Against Failures | Aplicación General |
|---|---|---|---|
| DP1 | Básica | Limited | Lower-criticality |
| DP2 | High | Frente a determinados fallos únicos | Offshore operations of higher criticality |
| DP3 | Very High | Fallos únicos y mayor protección frente a fallos comunes | Operaciones especialmente críticas |
La clasificación DP permite, por tanto, relacionar el diseño del sistema de posicionamiento con el nivel de riesgo asociado a la operación. En el caso de los buques cableros, esta cuestión adquiere especial relevancia cuando se trabaja cerca de infraestructuras submarinas o durante operaciones en las que el control preciso de la posición resulta esencial.
8. El Papel del DP en las Operaciones de Tendido y Reparación
The Sistema de Posicionamiento Dinámico (DP) adquiere especial importancia cuando un buque cablero necesita mantener una posición y un rumbo determinados durante una operación submarina.
Durante el tendido o la reparación de un cable, el buque no solo debe desplazarse siguiendo una ruta previamente definida. También debe mantener bajo control la geometría del cable, su tensión y la posición prevista sobre el fondo marino.
Cualquier desviación significativa de la posición puede modificar la trayectoria del cable y afectar a las cargas que soporta. Por ello, el sistema DP trabaja de forma coordinada con los sistemas de navegación, los equipos de tendido y los sistemas de monitorización de la operación.
8.1. Mantenimiento de la Posición Durante el Tendido
During the deployment, the ship must follow a trajectory determined with a speed of carefully controlled.
El sistema DP recibe continuamente información sobre la posición y el rumbo del buque y los compara con los valores establecidos como referencia. Cuando existe una desviación, el controlador calcula las correcciones necesarias y modifica el empuje de los propulsores.
El objetivo no es mantener el buque completamente inmóvil, sino conseguir que siga de forma precisa la trayectoria prevista mientras se desplaza a la velocidad requerida.
Esto es especialmente importante cuando el cable debe seguir una ruta estrecha o cuando existen obstáculos, otras infraestructuras submarinas o zonas donde la posición del cable debe mantenerse dentro de unos límites determinados.
El DP también permite reducir la influencia de factores externos como el viento y las corrientes. Sin embargo, la capacidad del sistema está limitada por la potencia disponible y por las condiciones ambientales para las que haya sido diseñado.
8.2. Control de la Posición Durante la Recuperación
Las operaciones de recuperación de un cable presentan un desafío diferente al del tendido.
Cuando el buque recupera un cable desde el fondo, existe una longitud considerable de cable suspendida entre la embarcación y el punto de contacto con el fondo. La posición del buque influye directamente sobre la geometría de ese tramo y sobre las cargas que se transmiten al cable.
The DP system allows you to make corrections continuing to keep the vessel within the area of work planned while recovering the cable.
La operación debe coordinarse con los equipos de recuperación y con los sistemas utilizados para localizar el cable. La información obtenida durante la operación permite ajustar la posición del buque y controlar la trayectoria de recuperación.
Una vez que el cable alcanza la superficie, el buque debe mantener unas condiciones adecuadas de posición y rumbo para poder conducirlo hasta la zona de trabajo y realizar las operaciones de inspección o reparación.
8.3. Operations in Deep Waters
La profundidad tiene una influencia considerable sobre las operaciones de instalación y reparación.
En aguas profundas, la longitud de cable suspendida entre el buque y el fondo puede ser muy elevada. Esto significa que pequeñas variaciones en la posición del buque pueden provocar cambios importantes en la geometría del cable.
Además, la corriente puede actuar sobre una gran longitud de cable sumergido y modificar su trayectoria.
En estas condiciones, el control de la posición del buque debe coordinarse con el control de la tensión del cable y con la información sobre la profundidad y la geometría de la operación.
El DP constituye una herramienta fundamental para mantener el buque dentro de los límites establecidos, pero debe trabajar conjuntamente con el resto de sistemas. El posicionamiento dinámico no sustituye a la planificación ni al control de la operación de tendido.
8.4. Precisión y Seguridad Durante las Operaciones
Una de las principales ventajas del DP en un buque cablero es la posibilidad de mantener un control preciso de la posición sin necesidad de utilizar un sistema convencional de fondeo.
Esto resulta especialmente útil en zonas donde el fondeo no es viable o podría representar un riesgo para otras infraestructuras submarinas.
Durante una operación de tendido, el sistema puede mantener el buque sobre la ruta definida mientras los equipos de cubierta controlan la salida del cable. Durante una reparación, permite mantener una posición estable mientras se realizan operaciones de recuperación, empalme y reinstalación.
La seguridad de la operación depende, sin embargo, de la correcta integración de todos los sistemas implicados. El DP necesita información fiable de sus sensores y referencias de posición y, al mismo tiempo, debe disponer de suficiente capacidad de propulsión para contrarrestar las fuerzas ambientales.
For this reason, the availability of the sistemas de propulsión, gobierno, generación eléctrica, sensores y control it is essential for DP operations.
El mantenimiento de estos equipos también adquiere una importancia especial en buques que dependen de ellos para realizar trabajos críticos. En este contexto, conceptos como el Mantenimiento Basado en Condición (CBM) may be relevant to improve the availability and reliability of the equipment.
En definitiva, el DP proporciona al buque cablero una capacidad de control que resulta especialmente valiosa cuando se necesita mantener una trayectoria precisa, trabajar sobre una infraestructura submarina o realizar operaciones de recuperación y reparación en condiciones exigentes.
9. The Global Network of Submarine Cables
The submarine cables constituyen una infraestructura esencial para las comunicaciones y el transporte de energía entre diferentes regiones del mundo. Aunque permanecen fuera de la vista en gran parte de su recorrido, permiten conectar continentes, islas, redes eléctricas e instalaciones offshore.
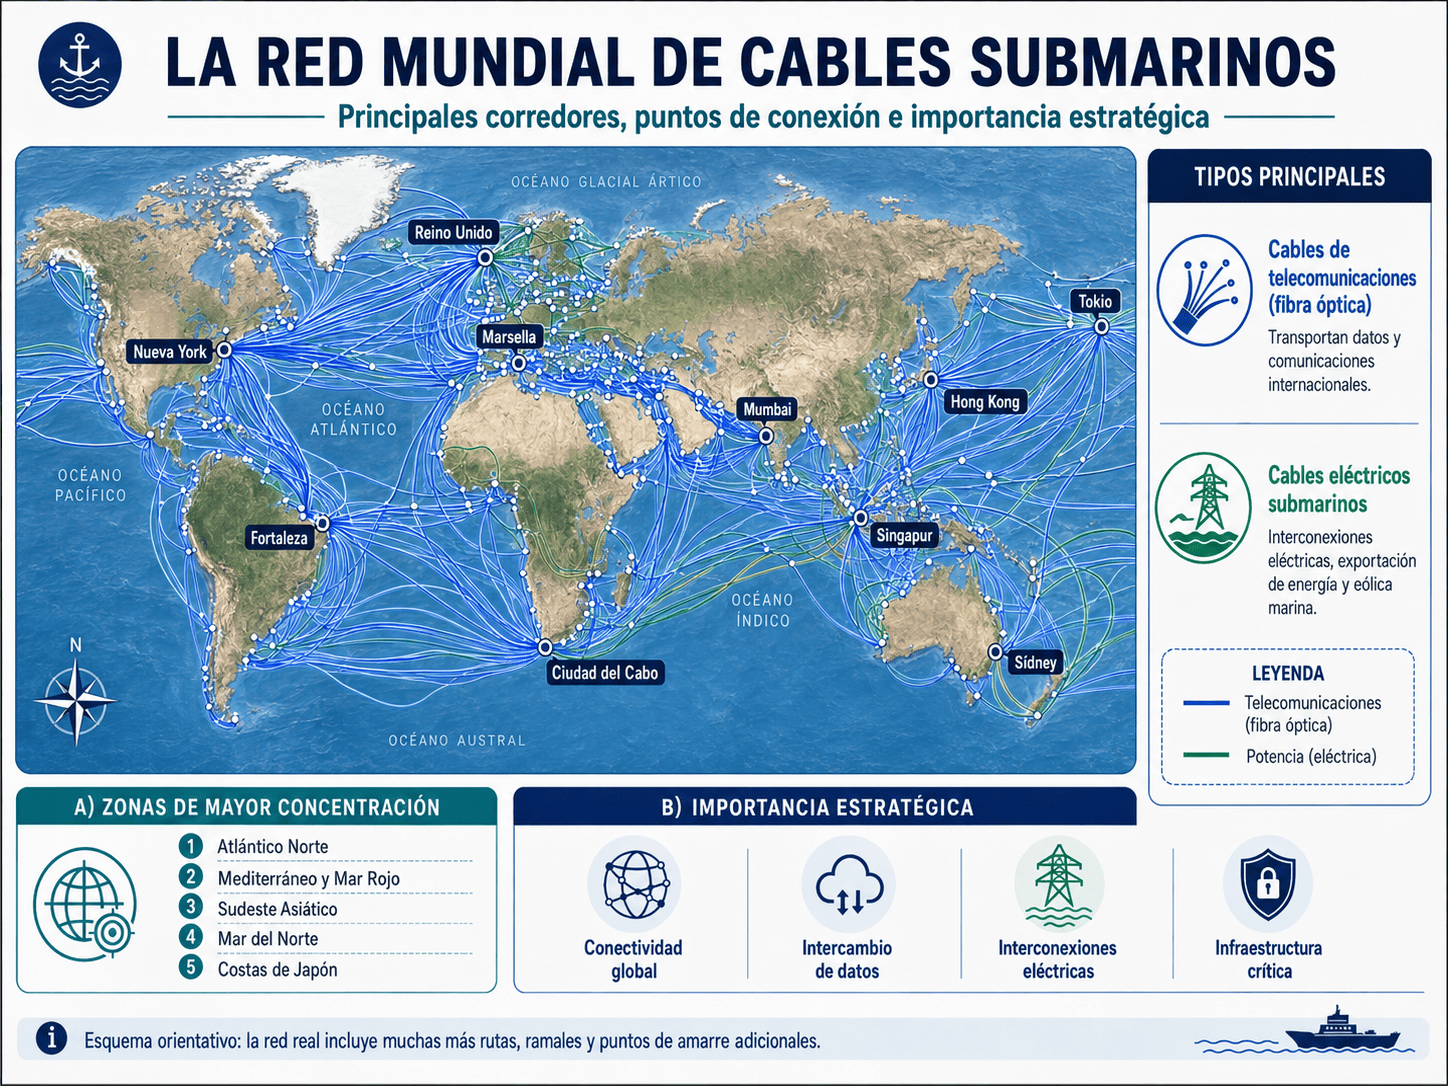
Source: Elaboration of Marine Engineer. Infographic guiding on the global network of submarine cables, showing, in a simplified way, the high density of routes of telecommunications and electrical connections, the main corridors of the oceans, areas of concentration and connection points of strategic global scale.
Su importancia ha aumentado de forma considerable durante las últimas décadas debido al crecimiento del tráfico de datos y al desarrollo de nuevas infraestructuras energéticas marinas. Esta evolución también ha incrementado la necesidad de disponer de buques especializados capaces de instalar, mantener y reparar estas infraestructuras.
9.1. Telecommunications Cables
The undersea telecommunications cables forman una red internacional que permite transportar grandes cantidades de información entre países y continentes.
These cables are mainly used fibra óptica para transmitir los datos mediante señales luminosas. A lo largo de grandes distancias pueden incorporar elementos destinados a mantener y regenerar la señal, como los repetidores submarinos.
El cable está diseñado para soportar las condiciones del entorno marino y proteger las fibras ópticas de los esfuerzos mecánicos, la presión y otros factores ambientales.
Aunque las rutas principales se encuentran en aguas profundas, los cables deben atravesar también zonas costeras, donde pueden existir mayores riesgos de interacción con actividades humanas. Por ello, determinados tramos pueden instalarse enterrados o disponer de medidas adicionales de protección.
La reparación de estas infraestructuras requiere disponer de buques cableros preparados para localizar, recuperar y volver a instalar los cables afectados.
9.2. Cables Eléctricos Submarinos
The cables eléctricos submarinos se utilizan para transportar energía eléctrica entre diferentes puntos de una red.
Una de sus aplicaciones más importantes se encuentra en las conexiones entre tierra firme e islas, las interconexiones eléctricas entre países y las instalaciones de generación situadas en el mar.
Projects eólica marina offshore han impulsado especialmente el desarrollo de este tipo de infraestructura. Los aerogeneradores de un parque eólico marino necesitan estar conectados mediante cables eléctricos y, posteriormente, comunicar la energía generada con la red eléctrica terrestre.
Dependiendo de la configuración del proyecto pueden existir diferentes tipos de conexiones, desde cables que conectan individualmente los aerogeneradores hasta sistemas de exportación capaces de transportar la energía desde el parque hasta una subestación situada en tierra.
La instalación de estos cables requiere tener en cuenta tanto las características eléctricas del sistema como las condiciones mecánicas y ambientales a las que estará sometido durante su vida útil.
9.3. Importancia Estratégica de los Cables Submarinos
La dependencia de las sociedades modernas respecto a los cables submarinos hace que estas infraestructuras tengan también una importante dimensión estratégica.
En el ámbito de las telecomunicaciones, una parte muy significativa de las comunicaciones internacionales depende de cables submarinos. Una avería puede afectar a la capacidad de comunicación entre diferentes regiones, aunque la existencia de rutas alternativas permite en muchos casos redistribuir el tráfico.
En el ámbito energético, los cables submarinos permiten aumentar la interconexión entre diferentes redes y facilitan el desarrollo de nuevas fuentes de generación offshore.
Por este motivo, la disponibilidad de medios especializados para realizar reparaciones resulta fundamental. Un cable puede quedar inutilizado durante un periodo prolongado si no existe capacidad para localizar y reparar rápidamente una avería. Los ships cableros desempeñan precisamente esta función, proporcionando los medios técnicos necesarios para intervenir sobre estas infraestructuras.
La protección y resiliencia de estas infraestructuras es objeto de recomendaciones específicas del The International Cable Protection Committee (ICPC), organización internacional especializada en la protección de cables submarinos y en la coordinación entre operadores, gobiernos y otros usuarios del fondo marino.
Además de su importancia económica y tecnológica, los cables submarinos forman parte de los activos estratégicos que los Estados deben proteger frente a sabotajes, interferencias y otras amenazas difíciles de atribuir. En este contexto, la protección del lecho marino y de las infraestructuras críticas submarinas se ha convertido en un elemento cada vez más relevante dentro de la guerra híbrida y de la defensa moderna.
Este enfoque también aparece recogido en el análisis de la Estrategia Marítima de España 2025-2050, donde se aborda la necesidad de reforzar la vigilancia, la resiliencia y la protección de los activos marítimos críticos frente a amenazas que pueden desarrollarse en la denominada “zona gris”.
9.4. Principales Rutas y Zonas de Concentración
Las rutas de los cables submarinos no se distribuyen de manera uniforme por los océanos.
Las principales concentraciones se encuentran en las zonas que conectan grandes centros de población y actividad económica. Las rutas transoceánicas enlazan continentes, mientras que las conexiones regionales permiten comunicar islas, países vecinos y diferentes sistemas eléctricos.
La planificación de estas rutas debe tener en cuenta tanto la distancia como las condiciones del fondo marino y las actividades humanas existentes.
En determinadas zonas pueden concentrarse numerosos cables debido a que determinadas rutas resultan especialmente favorables desde el punto de vista geográfico y técnico. Esto hace que la planificación, protección y mantenimiento de estas infraestructuras sean cuestiones cada vez más relevantes.
La combinación de cables submarinos, buques especializados, sistemas de navegación, posicionamiento dinámico y tecnologías de inspección y reparación permite mantener operativa una infraestructura que, pese a encontrarse bajo el agua, resulta fundamental para el funcionamiento de la economía y las comunicaciones modernas.
10. Vídeo Resumen – Buques Cableros y Sistemas DP
11. Bibliografía y Fuentes Técnicas
Para la elaboración y actualización de este artículo se han consultado diferentes fuentes técnicas y organismos de referencia relacionados con el Posicionamiento Dinámico, la navegación marítima, los cables submarinos y las operaciones offshore.
- The International Maritime Organization (IMO). Guidelines for Vessels and Units with Dynamic Positioning (DP) Systems – MSC.1/Circ.1580. Directrices internacionales para el diseño, funcionamiento, verificación y formación relacionados con sistemas de Posicionamiento Dinámico.
- The International Maritime Organization (IMO). Guidelines for Shipborne Position, Navigation and Timing (PNT) Data Processing – MSC.1/Circ.1575. Directrices relativas al tratamiento e integración de datos de posición, navegación y tiempo procedentes de diferentes fuentes y sensores embarcados.
- International Marine Contractors Association (IMCA). Guidelines for the design and operation of dynamically positioned vessels – IMCA M 103. Documento técnico de referencia sobre el diseño y operación de buques equipados con Posicionamiento Dinámico, incluyendo un apartado específico para buques cableros de tendido y reparación.
- International Marine Contractors Association (IMCA). Guidance on position reference systems and sensors for DP operations – IMCA M 252. Guía sobre la selección y utilización de sistemas de referencia de posición y sensores empleados en operaciones DP.
- International Marine Contractors Association (IMCA). Recommended practice to DP-related documentation for DP vessels – IMCA M 109. Recomendaciones sobre la documentación técnica y operacional asociada a los sistemas de Posicionamiento Dinámico.
- The International Cable Protection Committee (ICPC). ICPC Recommendations. Recomendaciones técnicas para propietarios de cables y otros usuarios del fondo marino destinadas a mejorar la seguridad, fiabilidad y protección de los cables submarinos.
- The International Cable Protection Committee (ICPC). Best Practices for Governments. Buenas prácticas relacionadas con la protección y resiliencia de las infraestructuras de cables submarinos de telecomunicaciones.

Good job, Rober……. note the improved editorial with respect to the previous articles. By extension I think that could have been divided into several blog posts, but surely it would be more difficult to follow the thread. In summary, congratulations.
Many thanks,yes,I had thought in the beginning to make two items;1 Ships Cableros and 2 dynamic positioning Systems,but this system is a very important part of the (offshore) and I've decided to include it,the topic would be lacking a very important part, without the (DP).Thank you again for the support and all the criticism.
I am very fascinated by what I read. Many thanks for sharing.
Thank you for taking the time to read it.A greeting
excellent information by cooling a little of what I had forgotten!!!!!!!
Congratulations.
this creates knowledge for many who work in the media, but we don't understand technically many procedures and systems.
I thank you for wsta information and please continue with this commendable work
Very good information of the main functions of the bouquet
Hello , warm greetings, I want the Seine dictate the course of PD, as there are many
officers are eager to do it but the factor economico prevent it from doing so.
In Colombia there are several institutions and it is incredible that not be doing taking
multiple ports marìtimos.Owe you dè importance and this comment . To open
job opportunities.
Hello Rogers. I write from Panama. We will soon have the opportunity to offer the courses Basic and Advanced PD since our training center in panama City, Panama. We currently have a simulator of a navigation bridge, and is in the management of acquisition of consoles, installation, and approval by the Nautical Institute in England to be able to begin to impart from the first quarter of the year 2016.
We know that there is a great number of officers of the navy are interested in extending their training in various areas including the branch Offshore. There are already a good number of officers Panamanian working aboard the OSV and AHTS in areas of platforms in the Gulf of Mexico, the Middle East, Brazil, west Africa.
I really liked your article! It is very well explained and it makes it very enjoyable with the photographs and animations. Information on the training to get the certificate DP Operator is a bit outdated (now ask for 60 days between the two courses). A link in the bibliography at the Nautical Institute would be very nice (today they are the ones that manage the accreditation of the training program), and even comment on that DNV-GL have developed their own program (although companies still prefer operators that have the certificate of Nautical Institute.
A greeting and good bow.